两只耳朵和32个麦克风:装甲车如何学习聆听FPV
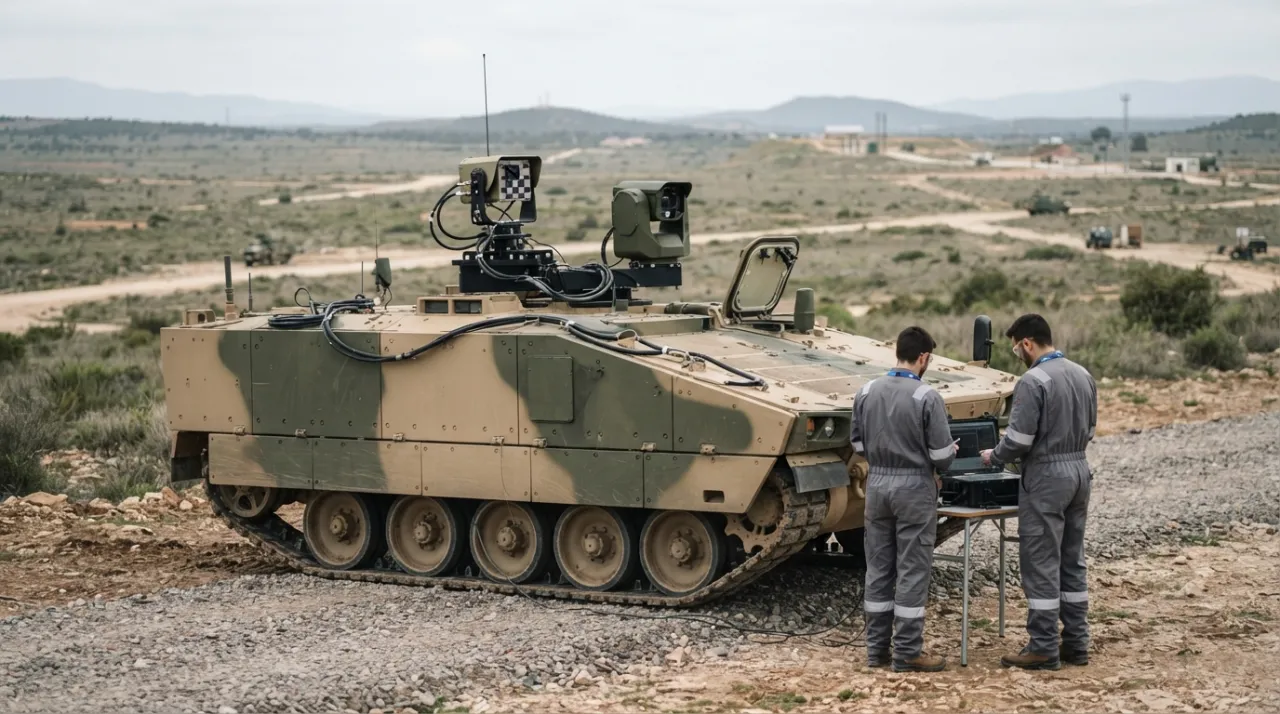
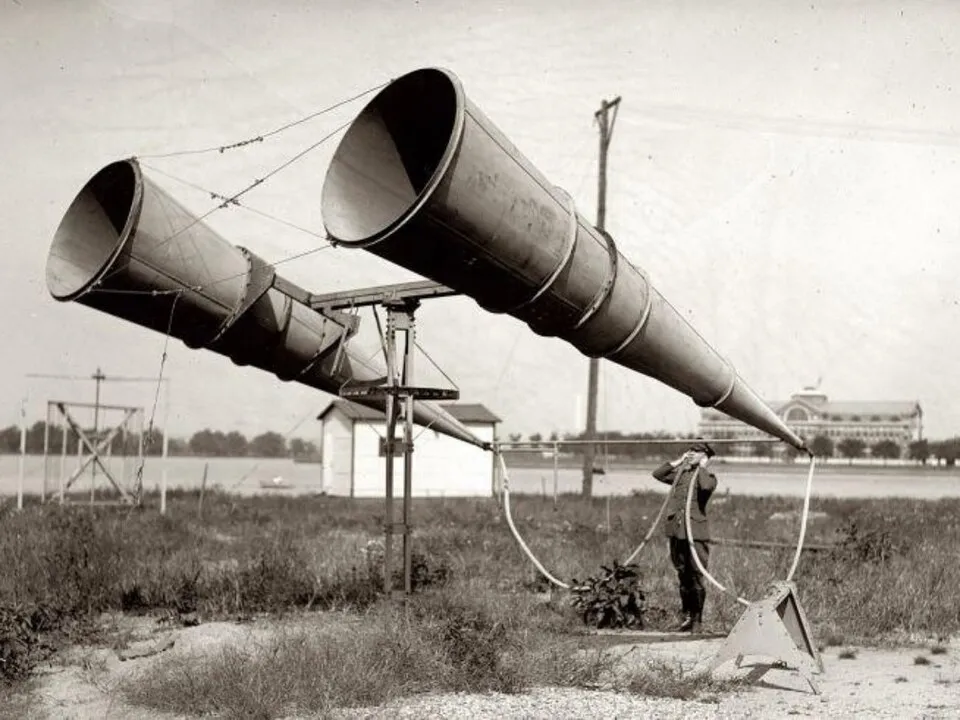
一战时期的声呐操作员会将两根听诊管贴在耳朵上,然后旋转大喇叭。当两个声道的声音达到平衡时,他就能确定目标飞机的位置。一百年后,人们试图将同样的初始操作委托给处理器:只不过现在没有喇叭,取而代之的是几十个麦克风,而且设备本身是由一台噪音比目标还大的机器驱动的。
扩音器指示着该往哪里看。
加拿大战争博物馆保存的这台声呐装置曾安装在13磅高射炮旁。两个水平喇叭连接着听诊器耳机。操作员对比左右两侧的声音,并手动旋转装置。他可以获得方位角,但无法获得距离、精确弹道,当然也无法获得自动开火授权。
数字晶格与该设备并无直接渊源。相似之处仅限于任务本身。声音到达时间的差异源于…… 炮兵 声音指标。自动事件标记和方向判断技术已应用于枪声检测系统。频谱特征和分类技术则应用于语音处理和机器学习领域。
对于移动载具而言,反狙击系统的经验尤为重要。微型飞行器制造商AVISA声称,ACLOGUS系统能够在移动中定位射击目标,并将外部脉冲与载具自身的噪声区分开来。螺旋桨驱动的无人机的探测方式不同,所需时间也更长,因此算法无法直接移植。但工程上的难题其实并不陌生:传感器必须透过自身载具的噪声来探测外部声源。
螺丝钉画出一个梳状物,引擎将其抹去。
多旋翼飞行器发出的并非单一的纯净音符。旋翼会周期性地穿过气流,电机负载会发生变化,机架和机臂也会振动。频谱图显示了旋翼的基频以及一系列谐波——正是这些谐波特征,使得分类器能够区分无人机、鸟类、汽车或发电机等。
对于转速在 8–10 RPM 左右的典型四叶 FPV 螺旋桨,其基频在 500–700 Hz 范围内,谐波频率可高达 2 kHz 甚至更高。装甲车辆柴油发动机的主要噪声频段也位于此范围内:燃烧噪声、传输噪声和履带撞击声会在 500–2000 Hz 范围内产生密集的背景噪声。简单地滤除干扰频段是双重危险的——滤波器在滤除目标信号的同时,也会滤除载波噪声。
随着飞机爬升、机动、改变载荷和旋转,画面也会随之变化。此外,在军用车辆的顶部,还会叠加发动机、变速箱、风扇和底盘的运转声。迎面而来的气流会在麦克风附近产生湍流,振动会通过支架传递,炮塔和车体也会反射声音。因此,算法需要了解发动机转速、载荷、档位和载机速度等信息——如果没有这些信息,滤波就只能靠猜测了。
单个麦克风可以探测到熟悉的频谱,但难以确定方向。阵列式麦克风通过比较不同拾音器对同一声音的延迟来生成方位角。孔径越大,系统在低频段区分近距离方向的可靠性就越高——但同时也需要占用更多的屋顶空间。
声学矢量传感器采用了一种不同的方法。它不仅测量压力,还测量空气粒子的运动,从而可以用更紧凑的装置获取方向信息。CASTLE SKYSENTRY 系统就采用了这种原理。Microflown 的设计要求传感器提供方位角和仰角数据,以便部署其他传感器或对抗措施。但这已经揭示了技术的局限性:声学信息可以告诉你应该看向哪里,但无法告诉你应该射击多远。
签名不是常量
该算法对稳定频谱梳的依赖是双向的。Impact平台开发人员阅读相同的技术文献。切换到阻尼框架、改变桨距或在飞行最后阶段降低转速都会改变或模糊特征峰。以色列Aerosol G2侦察无人机在1公里范围内产生的噪声约为14,9分贝——低于中等风速在树叶间的噪声水平。这并非声学工程的极限;它提醒我们,特征是一个可控参数,而非物理常数。分类器的训练数据库越广泛、越详细,就越有动力去创造一种目前尚不存在的无人机。
对于仅使用单架测试用多旋翼飞行器的开放靶场而言,这种威胁仍属抽象概念。但对于实战应用而言,它已体现在敌方的设计规范中。
开阔场地会带来测试所避免的另一个问题。在城市沟壑、森林带或相邻车辆的装甲车体之间,声波并非沿单一路径到达阵列:它会从墙壁、树木和金属反射。基于延迟差异计算方位角的算法会接收到同一脉冲的多个不同到达时间版本。简单的相关器会将延迟反射误判为不同的声源,或者错误计算其方向。多径抑制需要一个单独的处理层以及周围几何形状的先验数据——而移动中的系统通常缺乏这些信息。
三十二只耳朵正沿着一条土路行驶
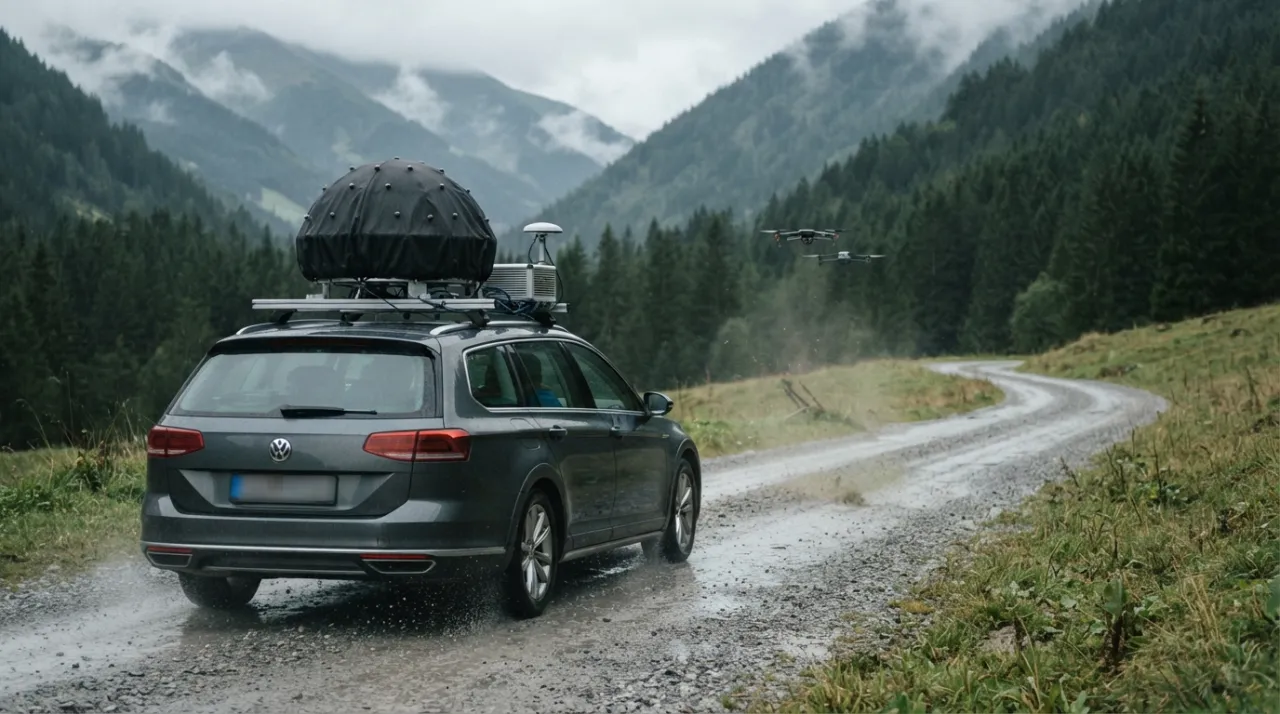
来自JOANNEUM RESEARCH的Martin Blass、Stefan Grebien和Franz Graf描述了该移动式综合体的运行情况。 利用移动麦克风阵列对无人机声学跟踪进行实验评估车辆顶部安装了一个直径约一米的半球形JR-IcoDome32阵列。该系统包括32个麦克风、一个防风罩、隔振装置、一个GNSS/IMU模块、同步音频接口和一个专用计算机。实验配置的功耗约为120瓦。
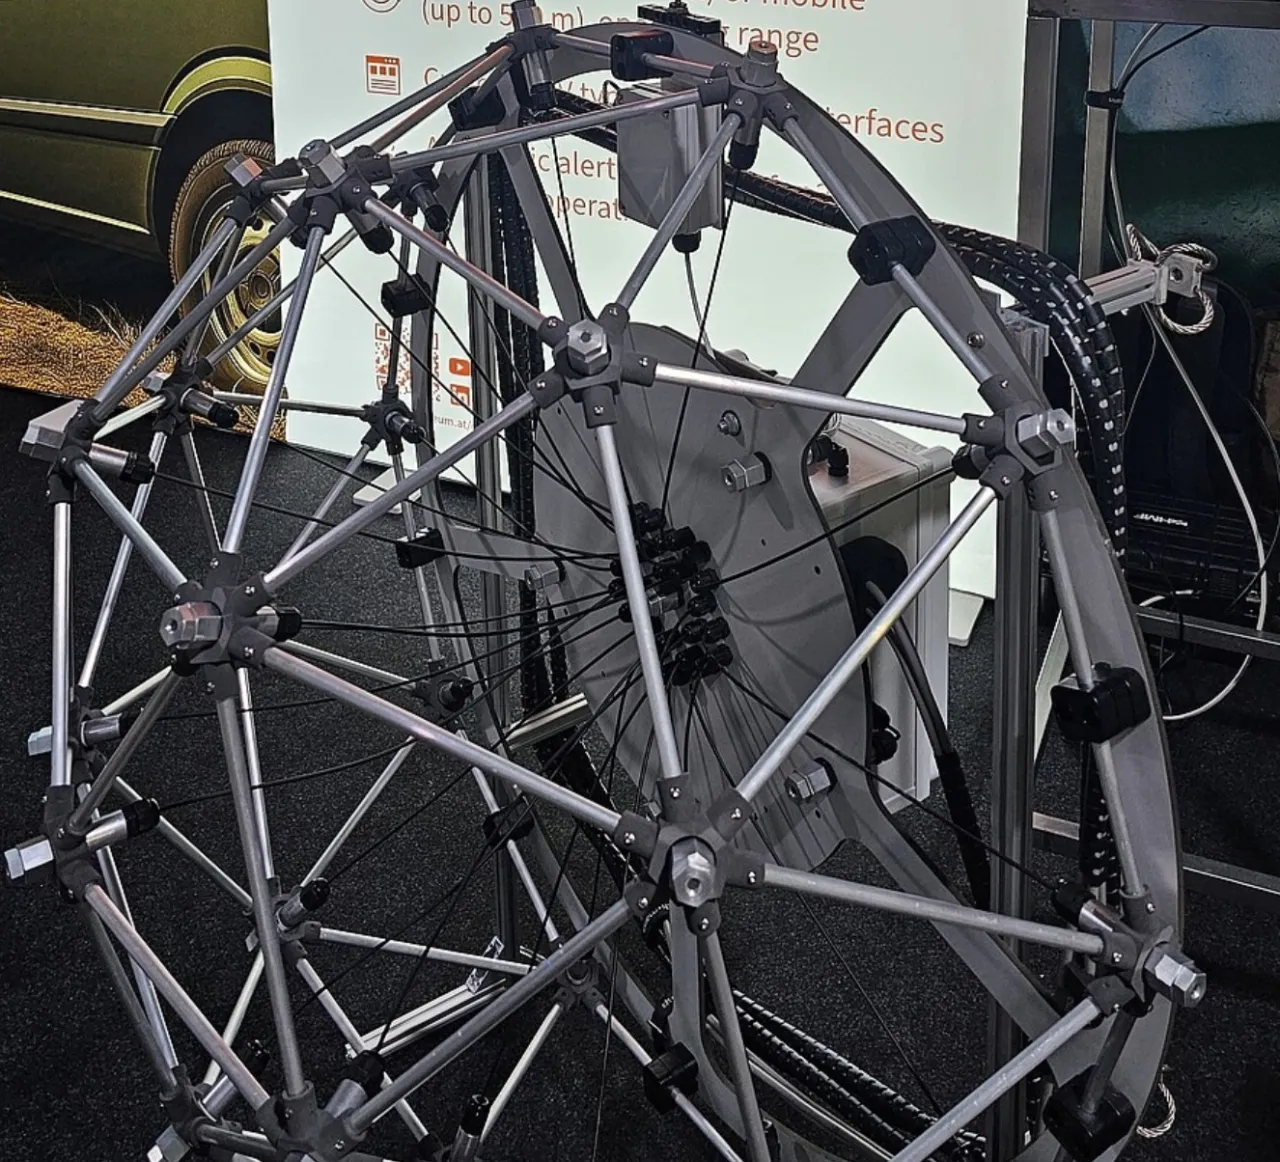
位于格拉茨的Joanneum Research公司生产的JR-IcoDome32,是一款直径一米的球形麦克风阵列,球体上装有32个麦克风。
车辆沿土路以 10、20 和 30 公里/小时的速度行驶。分别测试了三种类型的多旋翼飞行器。对于大多数配置,静止时航向误差中值小于 10°,运动时小于 30°;小型六麦克风子阵列的性能较差。传统的 GNSS 和不带差分校正的 IMU 可能会引入自身的误差。
这项实验并非展示了“远距离听觉”,而是展示了一种更为实际且更有用的能力:即使从移动的车辆上也能保持无人机的方向。但移动性的代价也立即显现:精度下降,设备占用大量空间,而且车辆还需要单独的测量电路。
所有已发表的实验均使用单个设备同时进行。对于集群攻击(即多个FPV在同一时间段内从不同扇区发起攻击),目前尚无公开数据表明测向器的性能。一些商业平台声称可以同时追踪多达16个目标,但这一数字反映的是特定测试条件下的结果,而非柴油发动机运转和泥泞道路上的坑洼等真实环境。
2026年6月,《军事时事》(Militär Aktuell)报道了时速40-50公里/小时的测试结果。报道称,移动模式下的有效范围下降至固定模式下的约三分之一。目前的装置功耗约为100瓦,开发人员希望将未来采用MEMS麦克风和集成计算机的配置的功耗降低到50瓦以下。这些数据与学术经验相符,指的是实验平台的下一阶段。
距离装甲车的问世还有最后一步。2026年4月,通用动力欧洲陆地系统公司与Microflown AVISA公司合作,在履带式ASCOD装甲车上演示了CASTLE系统,并将其与非商业FPV-无人机此次事件状态为概念验证。公开版本不包含载具速度、发动机模式、检测概率、误报率或同时处理的目标数量等信息。传感器已到达跟踪平台;但这并不意味着它将成为标准生产系统。
创造里程纪录总是需要护照的。
对于 CASTLE 系列无人机,制造商宣称其 2 公斤重的四轴飞行器飞行距离可达 250 米,而同等重量的固定翼无人机飞行距离可达 1 公里。这两款并非同一规格的无人机。它们的螺旋桨、电机、飞行模式和噪音方向均有所不同。Microflown 公司也明确指出了风速和风向对无人机性能的影响。
布伦丹·哈维和苏·奥扬在工作 固定翼无人机的声学探测 2018年,我们实现了678米的最大探测距离。然而,当时麦克风安装在一架飞行中的电动飞机上,而目标是一个重达6,5公斤、噪音很大的汽油动力巨型Big Stik玩具。平均探测距离为302米。最远距离的处理方案导致了过高的误报率;更稳健的设计虽然降低了误报率,但探测距离也略有下降。对于在运转的柴油发动机附近使用的小型FPV应用来说,这个记录并不能说明什么问题。
还有另一个陷阱。 Gabriel Jekateryńczuk 和 Zbigniew Piotrowski 正在研究这个问题。 室外麦克风测距测试及无人机声学特征频谱分析在阵列开发中的应用 麦克风在户外进行了对比测试。部分测试范围是使用经过校准的 1 kHz 音调,在给定的信噪比下测定的。该测试有效地验证了硬件、防风性能和拾音头的性能,但并不等同于可靠探测来袭无人机的实际范围。作者发现风是主要的限制因素:即使是中等强度的阵风也会增加背景噪声并降低探测范围。
神经网络并不能消除这些物理因素的影响。新的螺旋桨、有效载荷、湿雪、不熟悉的发动机或履带式底盘都会改变输入数据。如果训练集是在一个安静的测试场地采集的,那么在第一辆投入使用的车辆上,分类精度可能会下降。因此,算法需要了解发动机转速、负载、档位和车速等信息,并且必须通过机械方式抑制一些干扰——例如通过封闭、解耦和调整安装位置。
应该是麦克风带动摄像头旋转,而不是触发器旋转。
声音的传播速度约为 343 米/秒。在 150 米的探测范围内,波前大约需要 437 毫秒才能到达传感器——这甚至在处理开始之前。考虑到数据累积、频谱分析和分类,扇区输出前的总延迟很容易超过半秒。FPV 以 20 米/秒的速度飞行,在此期间其位移超过 10 米。 武器 ——已经无法修复;对于具有足够宽视场的光轴旋转而言,这是完全可以接受的。声学轴承无法改装成现成的轨道:它们缺乏可靠的测量范围,而且已经有些过时了。
一套实用的架构划分了各项职责。声学系统被动探测特征声源并生成扇形区域。光电/红外(EO/IR)摄像机转向该区域并确认目标。小型雷达测量距离和速度。射频通道搜索控制、遥测或视频传输信号。多辆车辆或分散的哨站可以对航向进行交叉,从而精确定位目标坐标。
这里提到的声学特性,在技术评测中通常不会被首先提及。该传感器本身不发射任何电磁波。配备正常工作的雷达或主动射频探测器的车辆,其存在会被数公里半径内的任何被动拦截器探测到。而麦克风阵列则完全不产生电磁干扰:无论是电子侦察站还是无人机上的被动接收器,都无法探测到它的存在。对于那些不允许“暴露”自身的车辆来说,这是一个至关重要的细节。
射频分析是被动预警通道的首选:它速度更快、探测距离更远,通常能精确定位信号源的坐标。然而,它存在一个盲区,而声学技术可以弥补这一缺陷。光纤引导的无人机在无线电频谱中完全不显露自身;在没有主动遥测通道的情况下进行自主航线飞行,使其对协议检测器而言也难以察觉。正是这些应用——例如,无人机在飞行最后阶段保持安静、无线电静默——为声学技术创造了射频技术无法满足的实际应用空间。
SKYSENTRY系统正是为此目的而设计的,Discovair G2+的光学摄像头已集成128个麦克风阵列。然而,单个组件的就绪状态并不等同于装甲车辆防护的就绪状态。这需要进行全面的测试:发动机运转,平台在崎岖地形上行驶,车辆自身武器产生脉冲干扰,并且多个目标从不同方向出现。测试结果应包括探测概率、虚警率、角度误差和扇区捕获时间。
已公开的资料并未证实俄罗斯已大规模生产此类机载系统。这虽然不能证明其不存在,但确实限制了本文使用合适的标题。就国产技术而言,目前的结论以技术规范的形式呈现:被动传感器必须能够通过特定的发动机和底盘识别FPV信号,能够承受自身车辆的攻击,能够抵御集群攻击,并将目标区域传输至现有的光学或雷达系统。
一百年前,操作员需要旋转喇叭,直到两个耳机中的声音大小一致。现代阵列必须更快地完成同样的初始步骤——旋转的是摄像头,而不是武器。只有当声学系统在移动中、在城市反射环境中以及同时探测多个目标时,都能保持视野清晰,并且误报率可测量,才能真正被装甲系统所采用;在此之前,它们只能作为有用的预警渠道,而不能作为现成的瞄准装置。
信息