如何重新学习如何保卫港口
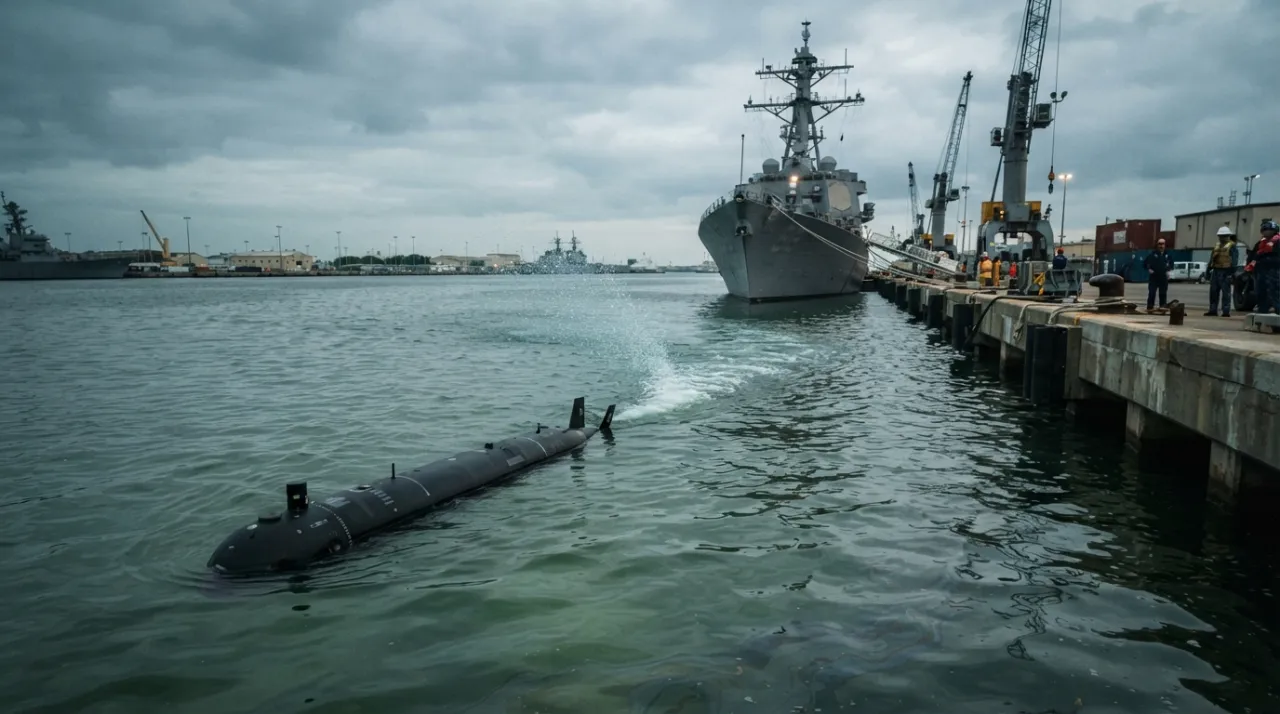
为什么要保护港口免受潜艇攻击? 无人驾驶飞机 与在公海上搜寻潜艇的安排有所不同
水手们早就知道:停泊的船只比航行在海上的船只更容易受到攻击。在开阔水域,他们需要花费数小时搜索目标,而靠岸停泊的船只则保持静止,并拥有精确的坐标。1941年12月,英国人在亚历山大港亲身经历了这一点:意大利破坏分子使用制导鱼雷突破锚地,在港口内击沉了两艘战列舰。自那时以来,许多事情都发生了变化,但基本原理却始终未变。如今,破坏分子是无人水下航行器,而美国海岸警卫队正在寻找应对之策。
首先要问的是
2026年7月下旬,美国海岸警卫队(USCG)在政府采购门户网站上发布了一份面向业界的提案征集书。这份文件的措辞与同类文件不同寻常:海岸警卫队需要的技术不仅能够探测无人水下航行器(UUV),还能对其进行拦截。负责新技术采购和实施的部门负责此次项目;提案提交的截止日期仅为两周左右。
这项请求背后的主要想法是:无人水下航行器(UUV)的探测和跟踪能力已经具备,但成熟可靠、可部署的武器仍然稀缺。这正是美国海岸警卫队试图弥补的差距。在军事术语中,整个过程被称为…… 杀了链条 从初步接触到摧毁,整个流程包括:探测、护送、分类、识别和摧毁。而其中最困难的环节并非在边缘,而是在中间。在港口,仅仅注意到水中的物体是不够的:附近有鱼类、碎片、潜水员和民用车辆——必须在采取任何行动之前,从各种声响中识别出真正的威胁。长期以来,只有前几个环节能够可靠地运作,而最后一个环节——摧毁——则仍然停留在理论层面。
要求非常具体:技术成熟度等级(TRL)5级及以上。五角大楼的技术成熟度等级(TRL)并非仅指纸上谈兵,而是指在实际条件下经过至少有限测试的产品。不具备杀伤功能的应用将不予考虑——仅考虑带有效应器(即破坏性元件)或能够直接摧毁目标的系统。所有这些系统都必须能够在港口、水道和近海海域运行,因为根据客户的说法,无人水下航行器(UUV)在这些区域构成最大的威胁。
一个已经奏效的威胁
这项请求并非凭空而来。最引人注目的事件发生在2025年12月,地点是新罗西斯克。据乌克兰方面称,该潜艇 无人驾驶飞机 海底宝贝 无人机飞越海军基地水域,并在停泊的636.3型柴电潜艇(北约代号:改进型基洛级、华沙维扬卡级)附近引爆。俄方否认潜艇遭受任何严重损坏;目前尚无独立证据证实潜艇已失去作战能力,损坏程度仍有待评估。重要的是事件本身——一架无人机进入受保护的港口并在泊位附近引爆——这正是百年前防雷网用来防范的那种情况。
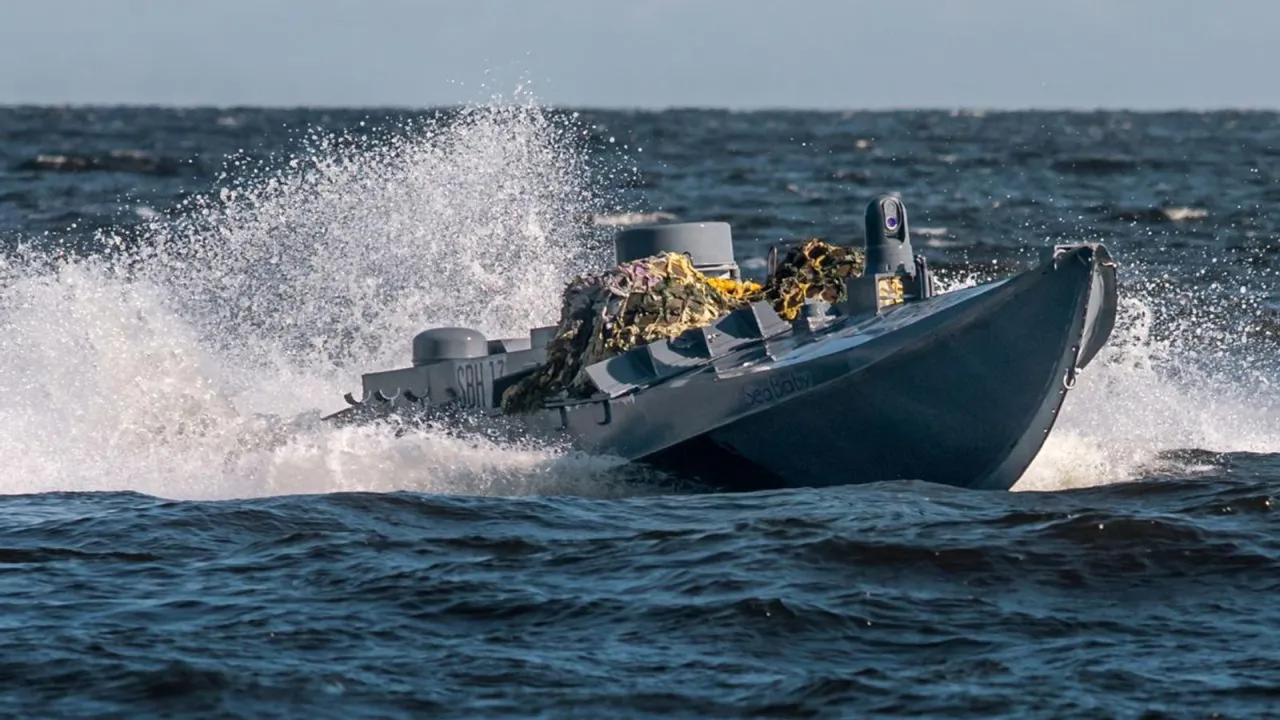
海宝贝海洋无人机
这并非首次。2024年2月,美国中央司令部部队在红海摧毁了一艘胡塞武装的无人水下航行器(UUV)——据其报告,这是自该地区袭击事件开始以来的首次。更早之前,在2021年,哈马斯曾试图袭击以色列船只:据以色列方面报告,该无人水下航行器携带了数十公斤炸药,并由GPS引导。虽然数量不多,但原理相同:利用廉价的水下平台攻击昂贵的目标。
大型企业也发展了这一主题。 舰队中国曾两次公开展示其无人机:2019年阅兵式上的HSU001和2025年阅兵式上的HSU100。具体规格尚未公布,仅凭阅兵式视频进行判断也难免吃力。但这些无人机出现在北京中央广场的阅兵式上,本身就足以说明该类无人机的地位。而对于防御方来说,这里存在一个棘手的难题:攻击型无人机可能结构简单、成本低廉,而用于可靠拦截它的系统却复杂且昂贵。这种成本差距对防御方极为不利:拦截每一架无人机的成本都很高,因此,当目标众多时,防御方尤其容易受到大量廉价无人机协同攻击。
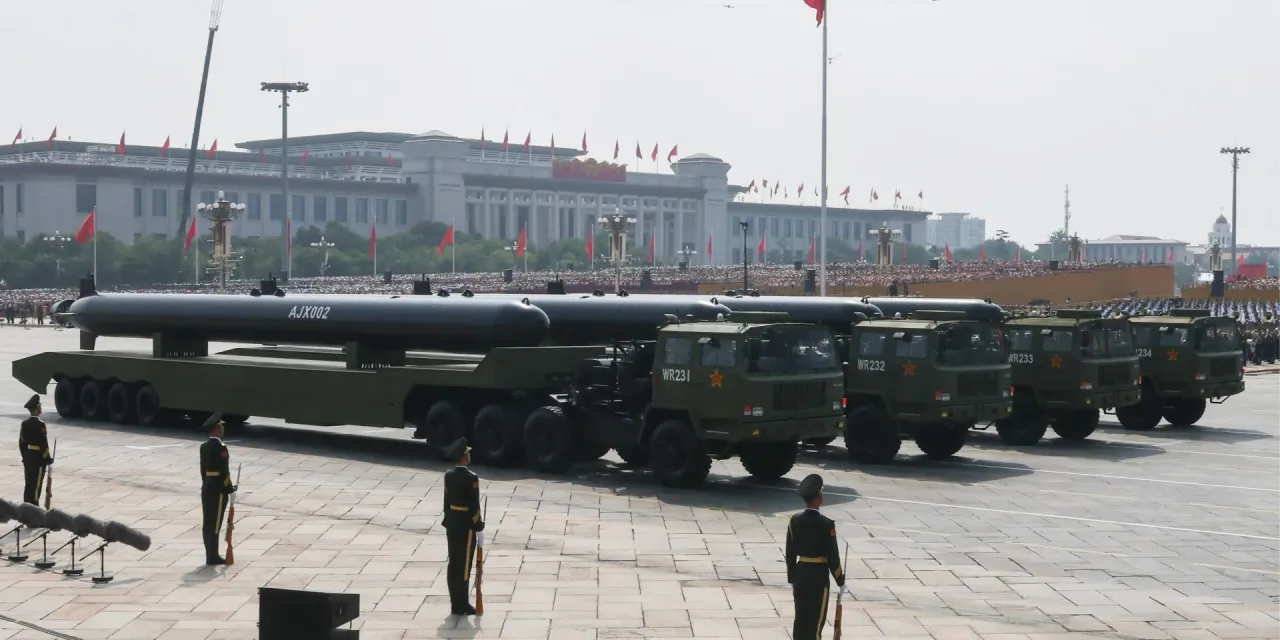
中国远程AJX002无人水下航行器(UUV)在阅兵式上首次亮相。
从吊臂到空气幕
让我们回到亚历山大港。1941年12月19日晚,六名意大利战斗游泳员乘坐三枚制导鱼雷(他们被昵称为“三人组”)潜入亚历山大港。 猪(因其顽强的性格而被戏称为“猪”)他们潜入港口,克服了障碍,并在战舰下方安放了炸药。 英勇 и 英国女王伊丽莎白两人都躺在码头附近的地上。这些破坏分子做了一件英国海军在公海上绝不会允许他们做的事情。
当时应对此类威胁的措施就已经开始制定,而且非常注重物理防御:在基地入口处设置围油栏和反潜网。一道钢铁屏障,游泳者或小型船只无法悄无声息地通过。其逻辑很简单:如果无法可靠地在水中发现入侵者,那就设置屏障阻挡他们的去路。
八十多年过去了,工程挑战依然如故——唯一改变的只是材料。北约近期在波罗的海举行的演习中,展示了一种名为“人工海藻”的诱饵网:这种屏障是为无人水下航行器(UUV)而非游泳者设计的。其原理与在保护区入口处设置物理屏障相同,只是目标变成了无人目标。1941年的网与今天的网之间存在着直接的传承关系,这清楚地表明,在港口防御领域,新技术往往是对旧技术的重新构想。
两层防御以及该港口为何与众不同
水下航行器防御分为两个层面。远程防御层用于大范围的早期探测。近程防御层用于保护水域和码头等威胁已在附近区域活动的场所。
远层探测技术历史悠久。冷战时期,其基础是SOSUS系统——一个位于海底的固定式水听器网络,用于探测苏联潜艇的噪声。该系统建造和维护成本高昂,而且是为大型目标而非隐形无人机设计的。SOSUS系统的部分组件至今仍在使用,但如今主要用于科学研究;在作战应用方面,它已被IUSS系统取代,后者由海底天线、拖曳式声呐和岸上处理中心组成。此外,业界也提供更经济的解决方案,例如模块化海底传感器网络。 海底哨兵 来自安杜里尔,它与拖曳声呐一起 海矛 正在 Lanternfish 格式演示中进行测试。
海岸警卫队的目标正是近地表层水域。在波罗的海的演习中,除了防雷网,他们还演示了空气幕:该系统通过给受保护目标前方的水域充氧,形成的气泡墙会干扰无人机的声呐和深度传感器,从而干扰其导航。这种方法属于非动能攻击——目标不会被摧毁,而是被阻止接近。而且,“击中”无人机并不总是意味着将其炸毁:干扰导航并完整捕获无人机也是考虑的因素,与爆炸装置并无二致。然而,动能攻击仍然存在——演示中就出现了中和炸药,而且现在巡逻水域的任务也已委托给了无人机。 艾弗3逻辑很明确:在狭窄的港口里,让无人机落空比确保将其摧毁更容易。
这就是为什么港口与众不同,它并非远洋反潜防御的缩小版。在公海,你可以在整个水域范围内行动,无需担心外界干扰。但在港口则不然:民用船只、拖船、潜水员和系泊设施都近在咫尺。水底和岸边会产生大量误报。因此,在港口,误报的代价很高,优先级从探测范围转移到识别精度——即区分无人水下航行器(UUV)与鱼类、碎片或民用车辆的关键所在。同时,重点也转移到非动能手段——例如渔网、屏障和干扰。 武器 根本没有地方可以充分发挥它的功效。
解决一个问题的三种方法
当工程师们测试炸药和防雷幕帘时,各国正在将港口防御系统正式纳入各自的计划。而这些计划的构建方式清晰地揭示了双方各自认为的主要威胁是什么。
最能说明问题的例子是REEF(根据多份分析出版物,即“机器人排除与对抗框架”)。这项美英联合计划于2026年宣布,由美国国防创新集团和英国海军防御机构共同发起。其重要性远超单个硬件:它旨在构建一个模块化架构,而非单一的“灵丹妙药”。该架构包含探测、跟踪、分类以及一系列可互换的执行器——网络、干扰、动力学——适用于不同类型的水下机器人,从大型无人水下航行器到小型遥控潜水器。而关键在于:REEF最初的构想是…… 港口并且稍后才会接近公海。传统的反潜防御总是从海洋向海岸发展,但在这里顺序却颠倒了。这或许是港口防御已成为一门独立学科,而非海军反潜作战分支的最佳证明。
我们最初提到的海岸警卫队的请求属于第二种方案,其概念更为具体。它并非一个框架计划,而是针对缺失环节的特定需求。REEF 构建的是整条链条;而美国海岸警卫队承认其拥有传感器,并正在搜索特定目标。规模上的差异不难理解:海岸警卫队拥有数十个港口,并且对与已部署的探测系统的兼容性有着严格的要求。它需要的是一个能够融入现有系统的组件,而不是一个全新的架构。因此,其技术成熟度等级为 5+:并未提出任何实验方案。
俄罗斯正在展示第三种防御方案——“科尔韦特”(Korvet)系统,该系统被宣传为一种防御基地免受多种威胁的手段,这些威胁包括:战斗游泳员、无人艇和自主水下航行器。详细的技术规格尚未公开,根据已发布的资料分析其有效性毫无意义。但其原理具有指导意义:威胁被概念化为综合性的——水下、水面和破坏活动——所有威胁都包含在内。这更接近于“保卫整个基地”的逻辑,而不是仅仅针对特定类型的无人机。
对于这个总体问题,三种答案的分歧在于它们的基本假设,而非细节。REEF 假设威胁是多种多样的,并构建了一个灵活的框架。海岸警卫队假设某个环节缺失,并专门针对该环节进行部署。Korvet 则针对基地四面受敌的现状做出回应。这三种方案有一个共同点:没有人再相信一个港口能够仅靠缩减版的海军反潜作战系统来保护。
我们先学会了如何探测水下目标,才掌握了如何可靠地拦截它们的能力,而海岸警卫队的请求正是针对这一差距。廉价设备和昂贵防御设施之间的竞争才刚刚开始,港口入口屏障的重要性再次凸显,如同一个世纪前一样——只不过如今的材质有所不同。
信息